表面欠陥検査装置とは?仕組みと導入するメリット
表面欠陥検査装置とは?仕組みと導入するメリット
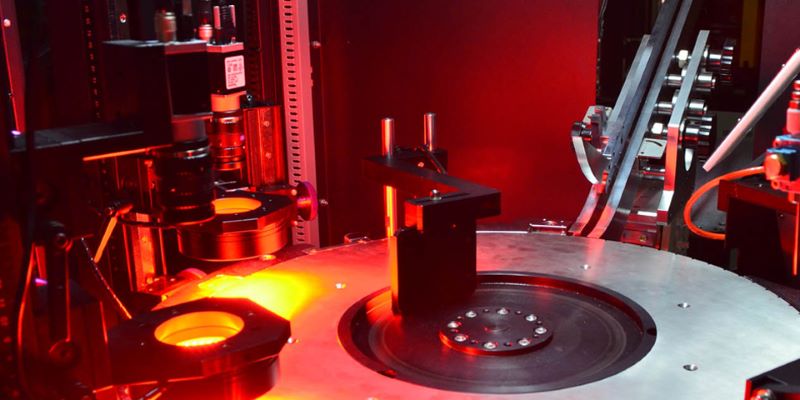
表面欠陥検査装置は、産業用カメラ、制御された照明、画像処理ソフトウェア、必要に応じて人工知能(AI)を使用し、製造部品の表面にある不具合を検出する自動検査システムです。
このようなシステムは、傷、亀裂、へこみ、ピット、汚れ、バリ、塗膜の不均一、異物の付着などを検出するのに役立ちます。部品の形状や検査要件に応じて、片面または複数面を検査し、部品を合格品と不良品に自動分類できます。
大量生産の現場では、自動表面検査によって目視検査への依存を減らし、検査の一貫性を高め、不良品が後工程や顧客に流出するリスクを抑えられます。
Openex Automationは、産業部品向けのカスタムAI画像検査システムを開発しています。 検査構成は、部品の材質、形状、表面仕上げ、対象となる欠陥、生産速度、必要な検査範囲に合わせて設計できます。
この記事では、表面欠陥検査装置の仕組み、検出対象となる欠陥、AIによる検査の改善効果、そして適切なシステムを選ぶ際のポイントを解説します。
要点:表面欠陥検査装置とは?
表面欠陥検査装置は、製品を撮影した画像を解析し、あらかじめ定めた品質基準を満たさない表面状態を検出する光学検査システムです。
一般的なシステムは、次の要素で構成されます。
- 産業用カメラとレンズ: 検査対象部品の詳細な画像を取得します。
- 専用照明: 対象となる欠陥を画像上で見えやすくします。
- マシンビジョンソフトウェア: 画像を処理し、検査基準に照らして判定します。
- AIによる欠陥認識: 必要に応じて、複雑でばらつきのある表面異常を分類します。
- 自動搬送・選別機構: 検査装置に組み込むことで、合格品と不良品を分離します。
実際の検出能力は、欠陥の大きさやコントラスト、表面の反射率、材質、部品の位置決め、撮像解像度、照明、検査アルゴリズムなどに左右されます。実際の部品サンプルと合意済みの判定基準を用いて、用途ごとに性能を検証する必要があります。
1. 製造現場で表面欠陥検査が重要な理由
表面欠陥は、製品の外観、組み付け、シール性、耐食性、疲労性能、全体的な信頼性に影響する可能性があります。その影響は、部品の種類、欠陥の位置や程度、用途によって異なります。
例えば、樹脂製ハウジングの傷は外観上の問題になる一方、荷重を受ける金属部品の亀裂は、より重大な構造上の問題を示す場合があります。また、ゴム製シールの表面にある欠陥は、通常の照明では見えにくくても、シール性能を損なう可能性があります。
品質要件の厳しい部品を大量生産する場合、手作業による検査や抜き取り検査だけでは不十分なことがあります。
自動表面検査は、次のような改善に役立ちます。
- 生産部品をより一貫した基準で検査する。
- 出荷や組み立ての前に、指定された欠陥を検出する。
- 繰り返し行う目視検査への依存を減らす。
- 選別システムと連携して不良品を自動的に分離する。
- データ記録機能を設定して、品質分析に必要な検査結果を保存する。
- 繰り返し発生する欠陥の傾向を把握し、前工程の問題発見につなげる。
ただし、自動光学検査ですべての品質試験を代替できるわけではありません。内部亀裂、表面下の欠陥、材料組成、光学的に観察できない特性には、非破壊検査や専用の測定方法が必要になる場合があります。
2. マシンビジョンで検出できる代表的な表面欠陥
表面欠陥検査装置を設計する最初のステップは、対象製品で問題となる欠陥を明確にすることです。
欠陥の種類によって、画像に現れる特徴は異なります。暗い線や明るい線として見えるものもあれば、不規則な領域、テクスチャの変化、材料の欠損、色の違いとして現れるものもあります。
2.1 傷・擦り傷
傷は、元の表面の見え方を乱す細い線状の跡です。取り扱い、機械加工、摩擦、輸送、部品同士の接触などによって発生することがあります。
検査対象の例:
- 金属表面の線状の傷
- 研磨部品の擦り傷
- コーティング部品や塗装部品の傷
- 樹脂製ハウジングの外観上の傷
- 期待される表面仕上げと異なる方向性のある跡
傷が浅い場合や、周囲の材質と反射特性が似ている場合、検出は難しくなります。表面の状態に応じて、低角度照明、暗視野照明、複数方向からの照明によって視認性を改善できることがあります。
2.2 亀裂・表面割れ
亀裂は、細い線、枝分かれした模様、不規則な不連続部分として現れることがあります。
金属部品、成形樹脂部品、ゴム部品など、表面の亀裂が品質上の問題となる製品で検査対象になります。
代表的な学習画像が用意されている場合、AI画像検査によって複雑な亀裂パターンを認識できることがあります。ただし、検出の可否は撮影画像に亀裂が十分に写っているかどうかに左右されます。表面下にある亀裂や光学的に見えない亀裂には、適切な別の検査方法が必要です。
2.3 へこみ・ピット・表面のくぼみ
へこみやピットは、局所的な形状や見え方の変化を生じさせます。成形、機械加工、取り扱い、材料加工などの工程で発生することがあります。
マシンビジョンでは、陰影、輪郭、反射、テクスチャの変化からこれらの欠陥を検出できる場合があります。
反射性の高い金属部品では、同じくぼみでも照明の角度によって見え方が大きく変わるため、照明配置が特に重要です。
欠陥の深さを定量的に測定する必要がある場合は、3Dビジョンシステムや別の適切な計測技術が必要になることがあります。
2.4 バリ・余分な材料
バリは、機械加工、プレス加工、穴あけ、切断などの後に残る不要な突起です。余分な材料は組み付けを妨げたり、鋭い縁を生じさせたりすることがあります。
画像検査では、部品の縁、穴、スロット、加工形状にある目視可能なバリを検出できる場合があります。カメラの角度と解像度は、バリの大きさや位置に適したものにする必要があります。
非常に小さなバリや、部品形状の陰に隠れた欠陥では、追加のカメラ視点や専用の測定方法が必要になることがあります。
2.5 塗装・めっき・色の欠陥
表面処理工程では、次のような欠陥が発生することがあります。
- 塗膜の被覆ムラ
- 変色や色のばらつき
- ふくれや目視可能な剥離
- 汚れや異物付着
- 局所的な塗膜損傷
- 酸化や腐食の痕跡
欠陥が色や外観で識別される場合、カラーカメラ、制御照明、AI分類が役立つことがあります。金属光沢のある塗膜やめっき面では、実際の欠陥と通常の照明による反射の違いを見分けるため、反射の制御が重要です。
2.6 異物・表面汚染
ほこり、油汚れ、繊維、金属粒子などの異物は、製品の外観や機能に影響することがあります。
汚染物を検出できるかどうかは、その大きさ、色、コントラスト、位置、下地となる材料によって異なります。透明、半透明、暗色、または反射性の高い表面では、専用の撮像構成が必要になることがあります。
表面欠陥検査の参考表
| 欠陥の種類 | 典型的な画像上の特徴 | 考えられる検査方法 |
|---|---|---|
| 傷 | 線状の跡、反射の変化 | 方向性照明、複数角度撮像、AI分類 |
| 亀裂 | 細い線、不規則な不連続部分 | 高解像度撮像、制御照明、AI認識 |
| へこみ・ピット | 局所的な陰影や輪郭の変化 | 斜め照明、輪郭解析、3D計測 |
| バリ | 縁や穴の周囲にある突起 | エッジ撮像、シルエット解析、複数カメラ視点 |
| 塗膜欠陥 | 色、テクスチャ、被覆状態の変化 | 制御照明、カラー撮像、AI分類 |
| 汚染 | 異物、汚れ、不自然な領域 | コントラストを高める照明、画像分類 |
これらは考えられる方法の例であり、検出を保証するものではありません。対象部品と判定基準に基づいて、適切な構成を確認する必要があります。
3. 表面欠陥検査装置の仕組み
自動表面検査システムは、画像の取得、欠陥の解析、品質判定を組み合わせます。生産ラインでは、自動供給、部品の位置決め、選別、データ収集の機能を備える場合もあります。
ステップ1:部品の供給と位置決め
部品は、適切な搬送機構によって検査ステーションに送られます。
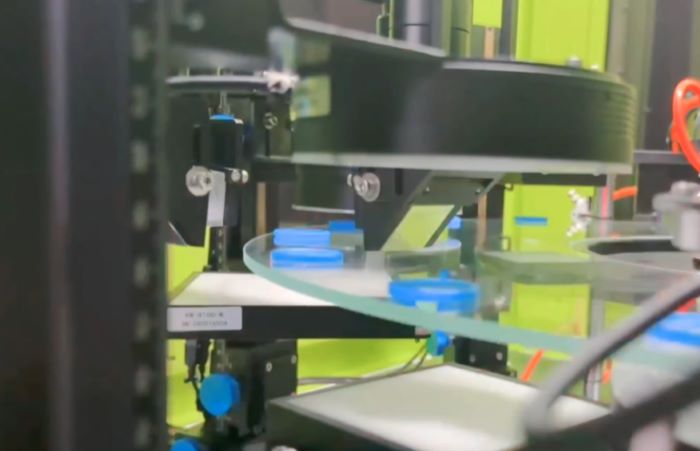
製品によって、振動フィーダー、コンベヤ、インデックステーブル、ガラスディスク、回転治具、カスタム搬送機構などが使用されます。
部品の向きや距離が変わると撮影画像も変化し、検査の一貫性が低下する可能性があるため、安定した位置決めが重要です。
複雑な形状の部品では、検査対象面が撮影できるように搬送・保持機構を設計する必要があります。
ステップ2:カメラとレンズの選定
産業用カメラで製品を撮影します。レンズの選定によって、視野、作動距離、光学解像度、遠近の見え方が決まります。
システムには、次のような機器が使用されます。
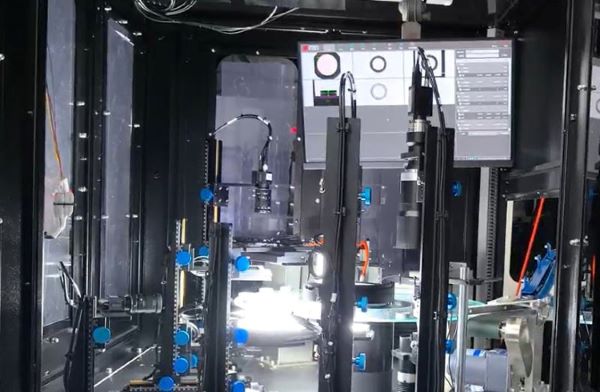
- 定位置に置いた部品を撮影するエリアスキャンカメラ
- 連続移動や広い領域の検査に適したラインスキャンカメラ
- 上面、下面、側面、斜め方向を撮影する複数カメラ
- 微細形状や反射性材料に対応する専用光学構成
必要な解像度は、検出対象となる最小の欠陥と検査許容差から算出する必要があります。カメラの画素数だけで、欠陥を確実に検出できるかどうかが決まるわけではありません。
ステップ3:照明と画像取得
表面欠陥検査では、照明が特に重要です。
均一な正面照明では見えない欠陥が、低角度照明では明瞭になることがあります。一方、研磨された金属面からの反射によって傷が隠れたり、実際にはない欠陥のような信号が生じたりする場合もあります。
代表的な照明方式は次のとおりです。
- 明視野照明: 一般的な表面外観や多くの寸法形状の撮影に使用されます。
- 暗視野照明: 光を散乱させる傷、エッジ、表面の不連続部分を強調できる場合があります。
- ドーム照明: 反射性または曲面のある表面に、より拡散した光を与えられます。
- バックライト: シルエット、穴、外形、一部の寸法検査に適しています。
- 同軸照明: 特定の平坦な反射面や撮像条件で有効な場合があります。
すべての欠陥に適した単一の照明方式はありません。エンジニアは通常、良品と不良品の実サンプルを用いて複数の照明構成を評価します。
ステップ4:画像処理とAIによる欠陥解析
画像を取得した後、ソフトウェアが検査要件に照らして画像データを解析します。
用途に応じて、従来型のマシンビジョン、ディープラーニング、または両者を組み合わせて使用します。
従来型のアルゴリズムは、エッジ、寸法、パターン、予測可能な欠陥など、明確に定義された特徴の検査に効果的なことがよくあります。
AIモデルは、形状、テクスチャ、外観、位置が変化し、固定的な画像処理ルールでは記述しにくい欠陥に有効な場合があります。
設定された判定ロジックに応じて、部品を合格、不良、または追加確認が必要なものに分類できます。
ステップ5:品質判定と自動選別
検査結果は、装置の制御システムに送られます。
自動検査装置に組み込まれている場合、エジェクター、エアジェット、機械式切り替え機構などを作動させ、合格品と不良品を分離できます。
用途に応じて、次のような複数カテゴリに選別することも可能です。
- 合格品
- 表面欠陥による不良品
- 寸法不良品
- 再検査が必要な部品
誤った部品を排出しないためには、画像取得、部品追跡、選別機構のタイミングを正確に同期させることが重要です。
ステップ6:検査データと工程改善
データ記録機能を備えている場合、検査数、欠陥カテゴリ、不良率、選択された画像などを保存できます。
こうした記録は、品質担当者が欠陥の再発傾向を把握し、生産条件の変化を調査し、是正措置の効果を評価するのに役立ちます。
適切に連携すれば、検査結果を工場情報システムや製造実行システム(MES)に転送することもできます。
4. AI表面欠陥検査と従来型マシンビジョンの比較
従来型マシンビジョンとAI検査は、相互に補完する技術です。最適な方法は、欠陥の特徴、利用できる画像データ、許容できる誤判定率、生産環境によって異なります。
従来型マシンビジョンは、明示的に設定したルール、しきい値、幾何学的な測定、画像特徴などを使用します。ディープラーニングは画像例からパターンを学習し、外観が複雑または変化しやすい場合に役立つことがあります。
| 比較項目 | 従来型マシンビジョン | AI画像検査 |
|---|---|---|
| 基本的な方式 | 明示的なルールと画像処理 | 代表的な画像データから学習したパターン |
| 幾何学的な測定 | 明確なエッジや形状に適している | 測定アルゴリズムを補完できるが、測定性能の検証が必要 |
| 再現性が高くコントラストの強い欠陥 | 効果的な場合が多い | 同様に効果的な場合がある |
| 複雑な表面外観 | 多くのルール調整が必要になる場合がある | 一部の複雑な外観変化に対応できる |
| 新しい欠陥の種類 | ルールやしきい値の追加が必要な場合がある | 新しい画像例、ラベル付け、モデル検証が必要な場合がある |
| データ要件 | 光学設定や設計されたルールに依存することが多い | 通常、代表性のある学習データと検証データが必要 |
| 判断の説明しやすさ | 個々のルールを直接確認できる | モデルの判断理由が解釈しにくい場合がある |
| 適した選定基準 | 予測可能な欠陥や明確な測定項目 | 学習した視覚特徴が役立つ、変動の大きい欠陥パターン |
AIを導入すれば自動的に精度が向上するわけではありません。 性能は、画像品質、学習データ、欠陥のばらつき、モデル構成、実際の生産条件での検証に左右されます。
従来型の画像処理で寸法測定や決定論的な形状確認を行い、AIで複雑な表面状態を分類するハイブリッド方式が特に有効な場合もあります。
5. 反射性の高い金属表面を検査する方法
反射性材料は、光学的な欠陥検査の中でも難しい対象です。
研磨ステンレス鋼、アルミニウム、めっきされた締結部品、機械加工された金属部品は、周囲の物体や光源を反射します。そのため、傷が照明角度によって明るく見えたり、ほとんど見えなくなったりします。
信頼性の高い検査を設計するには、次の点を検討します。
照明環境を制御する
不要な反射を抑え、対象の欠陥が目立つように制御照明を使用します。
表面の状態に応じて、低角度照明、拡散照明、同軸照明、複数方向からの照明などを評価します。
必要に応じて複数の視点から撮影する
単一カメラでは、曲面や複雑な部品のすべての面にある欠陥を捉えられない場合があります。
追加カメラや部品の回転によって検査範囲を広げられますが、適切な解像度と検査時間を維持できる構成にする必要があります。
通常の表面模様と実際の欠陥を区別する
機械加工痕、ブラッシング模様、素材の目、通常のテクスチャは、傷に似て見えることがあります。
学習用・検証用サンプルが実際の生産条件を反映していれば、AIモデルによって指定された欠陥と許容可能な表面のばらつきを区別できる場合があります。
実際の生産ばらつきを含めて検証する
テストには、異なる生産ロットの部品、想定される表面仕上げ、通常の工程ばらつきを含める必要があります。
これにより、良品を過剰に不良判定することなく、対象欠陥を検出できるかを確認できます。
6. 表面欠陥検査装置を使用する業界
製品の合否判定に外観、材料の健全性、表面状態が含まれる場合、表面検査は幅広い分野で役立ちます。
自動車部品
金属製・樹脂製の自動車部品では、傷、亀裂、へこみ、バリ、成形不良、塗膜の不均一などを検査することがあります。
対象には、締結部品、ピストンピン、コネクター、クリップ、ハウジング、その他の精密部品が含まれます。
締結部品・金属ハードウェア
ねじ、ボルト、ナット、特殊締結部品では、頭部の損傷、傷、亀裂、めっき不良、形状の欠損、寸法のずれなどを検査することがあります。
適切に構成されたシステムでは、表面検査をねじ山や寸法の検査と組み合わせることもできます。
ゴム・樹脂部品
ゴムシール、Oリング、成形樹脂部品、複合材部品では、亀裂、切れ、バリ、異物、変色、材料の欠損などの検出が必要になる場合があります。
柔軟な材料は搬送中に変形することがあるため、部品の保持方法と検査基準を適切に設計する必要があります。
電子部品・半導体部品
電子部品では、傷、亀裂、汚染、欠け、表面の変色、その他の目視可能な欠陥を検査することがあります。
微細形状や反射性の高い表面には、専用光学系、制御照明、慎重に検証された画像取得方式が必要になる場合があります。
7. 表面欠陥検査と寸法検査の違い
表面欠陥検査と寸法検査は関連していますが、目的は異なります。
表面欠陥検査は、傷、亀裂、汚れ、ピットなど、望ましくない外観上の特徴が部品にあるかどうかを判定します。
寸法検査は、長さ、幅、直径、穴位置、輪郭、厚さなどの幾何学的特性を測定し、指定公差と比較します。
カメラ配置、光学系、キャリブレーション、ソフトウェア、搬送機構が要件を満たしていれば、1つの検査システムで両方の作業を行うこともできます。
例えば、自動車用金属部品に対して、傷の有無を確認する表面検査と、外径を確認する寸法検査の両方が必要になる場合があります。
ただし、表面欠陥検査だけでは寸法精度を保証できず、寸法測定システムですべての表面異常を検出できるとも限りません。
両方の機能が必要な場合は、検査構成を選ぶ前に、寸法公差と表面の合否基準をそれぞれ明確に定義してください。
8. 適切な表面欠陥検査装置の選び方
装置選定は、カメラやAI技術そのものではなく、検査要件を明確にすることから始めるべきです。
1. 対象となる欠陥を定義する
欠陥の種類ごとに、検出すべき最小サイズ、位置、程度、合否基準を定めます。
可能であれば、許容できる部品と不良部品のサンプルを用意してください。
2. 部品の材質と表面仕上げを確認する
金属、樹脂、ゴム、セラミック、ガラス、コーティング材料は、それぞれ光との相互作用が異なります。
検査設計では、反射率、透明度、色、テクスチャ、想定される表面のばらつきを考慮する必要があります。
3. 必要な検査範囲を決める
上面、下面、側面、縁、穴、溝、その他の形状のうち、どこを検査する必要があるかを特定します。
装置によっては、複数カメラ、部品回転、専用治具、追加検査ステーションが必要になります。
4. 必要な生産処理能力を設定する
通常の生産変動や後工程の搬送制約も考慮し、必要な処理数を毎分または毎時の部品数で定義します。
検査速度は、カメラの理論上の撮影速度だけでなく、システム全体を使って検証する必要があります。
5. 検出性能と誤排除の基準を設定する
許容できる検出性能と、誤排除率の上限を定義します。
誤排除とは、良品を誤って不良品と判定することです。見逃しとは、不良品を誤って合格と判定することです。
どちらも、代表性のあるサンプルと合意済みの試験手順を用いて測定する必要があります。
6. システム連携の要件を評価する
自動供給、選別、品種切り替え、検査記録、バーコード読み取り、MES接続などが必要かどうかを確認します。
連携要件は、装置レイアウト、制御設計、サイクルタイム、プロジェクト全体の費用に影響します。
7. 実サンプルを使った実現可能性テストを依頼する
実用的な評価では、実際の部品、代表的な欠陥、合意済みの合否基準を使用します。
評価結果には、次の内容を記録します。
- 検出可能な欠陥
- 検査できる表面と死角
- 提案構成で実現できる処理能力
- テストサンプルに対する検出性能と誤排除
- 必要に応じた測定能力
- 搬送、選別、システム連携の要件
この方法は、宣伝されているカメラ解像度やAI機能だけを比較するよりも、装置選定の確かな判断材料になります。
9. 表面欠陥検査装置の価格を左右する要素
自動検査装置の価格は、用途と必要なカスタマイズの程度によって異なります。
主なコスト要因は次のとおりです。
- 部品の形状と材質
- 検出する欠陥の数と種類
- カメラ、レンズ、照明の構成
- 検査視点または検査ステーションの数
- 必要な生産処理能力
- AIモデルの開発と検証
- 供給・自動選別機構
- トレーサビリティと工場システムとの連携
- 据え付け、立ち上げ、継続的なサポート
安定した部品の見える面を1面だけ検査するシステムと、小型で反射性の高い部品の全周を高速で検査するシステムでは、必要な構成が大きく異なる場合があります。
具体的な提案を受けるには、部品図面、サンプル画像、対象欠陥、生産速度、必要な検査範囲を提示してください。
10. よくある質問
表面欠陥検査装置とは何ですか?
表面欠陥検査装置は、カメラ、照明、画像解析ソフトウェアを使用し、傷、亀裂、へこみ、ピット、汚れ、塗膜欠陥などの表面不良を検出する自動光学検査システムです。
AIで金属部品の傷や亀裂を検出できますか?
光学システムが十分な情報を撮影でき、モデルが適切に学習・検証されていれば、AIで目視可能な傷や亀裂を分類できる場合があります。検出の可否は、欠陥の大きさ、コントラスト、表面仕上げ、照明、カメラ解像度によって異なります。表面下の欠陥には、別の検査方法が必要なことがあります。
AI検査と従来型マシンビジョンの違いは何ですか?
従来型マシンビジョンは、設定されたルール、しきい値、幾何学的なアルゴリズムをよく使用します。AI検査は画像例から視覚パターンを学習し、複雑または変化の大きい欠陥の外観に役立つ場合があります。1つの検査システムで両方を組み合わせることも可能です。
1台の装置で表面欠陥と寸法不良の両方を検出できますか?
両方の検査を行うように設計されていれば可能です。必要なカメラ、光学系、照明、キャリブレーション、ソフトウェアは、検査する寸法と欠陥の種類によって異なります。
表面欠陥検査装置で生産品の全数検査はできますか?
適切にラインへ組み込まれたシステムは、ラインを通過するすべての部品を検査するように設計できます。検査範囲と性能を確保できるかどうかは、搬送の安定性、生産速度、光学的なアクセス、検証済みの検査性能に左右されます。
反射性の高い金属の傷は、どのように検査しますか?
反射性の高い金属では、反射を適切に制御するために、照明、カメラ角度を工夫する必要があります。部品によっては、低角度照明、拡散照明、同軸照明、複数方向からの照明を評価します。実サンプルを用いて撮像条件を検証してください。
自分の部品がAI表面検査に適しているか、どう判断できますか?
良品の代表サンプル、入手可能であれば不良サンプル、図面、欠陥の説明、必要な処理能力、検査基準を提示してください。エンジニアリングによる実現可能性テストを行うことで、対象欠陥が光学的に検出可能か、どの構成が適切かを判断しやすくなります。
11. カスタム表面欠陥検査ソリューションのご相談
部品ごとに検査上の課題は異なります。研磨鋼の傷を見つける照明構成が、黒色ゴム、透明樹脂、テクスチャのある成形部品に適しているとは限りません。
Openex Automationは、部品の形状、材質、表面状態、欠陥特性、生産要件、自動化ニーズに基づき、カスタムのマシンビジョン・AI検査システムを開発しています。
当社のエンジニアリングチームは、次の点の評価を支援できます。
- 対象となる欠陥を光学的に検出できるか
- 適切なカメラと照明の構成
- AI、従来型画像処理、またはハイブリッド方式の適合性
- 必要な検査視点の数
- 検査・選別を生産工程に組み込む方法
お客様の部品で検査可能性を評価しませんか? 部品図面、写真、欠陥サンプル、目標生産速度をお送りください。
Openex Automationにお問い合わせください。表面検査の要件をご相談いただき、カスタム技術提案をご依頼いただけます。
電話:+86 186 5928 0806
最終的な検出性能と処理能力は、用途に応じた試験によって確認する必要があります。