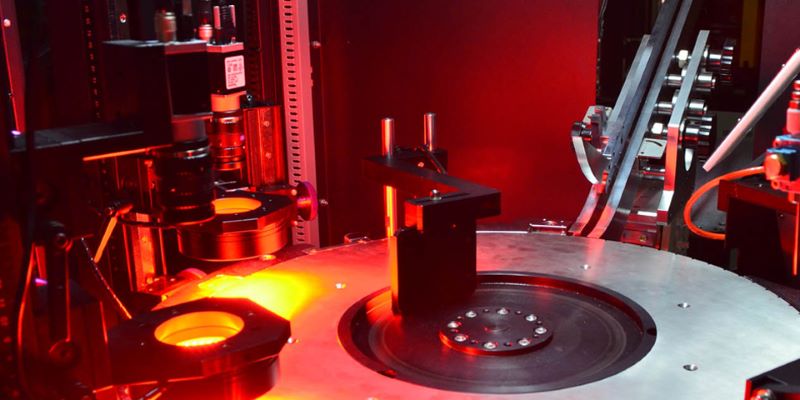
Machine de détection des défauts de surface : fonctionnement et avantages
Machine de détection des défauts de surface : fonctionnement et avantages
Une machine de détection des défauts de surface est un système d’inspection automatisé qui utilise des caméras industrielles, un éclairage contrôlé, des logiciels de traitement d’image et, lorsque cela est pertinent, l’intelligence artificielle (IA) pour identifier les imperfections à la surface de pièces manufacturées.
Ces systèmes permettent de détecter des défauts tels que les rayures, les fissures, les bosses, les piqûres, les taches, les bavures, les irrégularités de revêtement et les contaminations. Selon la géométrie de la pièce et les exigences d’inspection, le système peut contrôler une seule surface ou plusieurs côtés, puis classer automatiquement les pièces comme conformes ou non conformes.
Dans les environnements de production à grand volume, l’inspection automatisée des surfaces peut réduire la dépendance aux contrôles visuels manuels, améliorer la régularité des inspections et contribuer à empêcher que des pièces défectueuses ne passent aux étapes suivantes ou ne parviennent aux clients.
Openex Automation développe des systèmes personnalisés d’inspection par vision IA pour les composants industriels. La configuration peut être adaptée au matériau, à la géométrie, à l’état de surface, aux types de défauts recherchés, à la cadence de production et au niveau de couverture requis.
Ce guide présente le fonctionnement des machines de détection des défauts de surface, les défauts qu’elles peuvent identifier, les apports de l’IA et les critères à prendre en compte pour choisir un système adapté.
En bref : qu’est-ce qu’une machine de détection des défauts de surface ?
Une machine de détection des défauts de surface est un système d’inspection optique qui capture des images d’un produit et les analyse afin d’identifier les caractéristiques de surface qui ne respectent pas des critères de qualité prédéfinis.
Un système type associe :
- Des caméras industrielles et des objectifs pour acquérir des images détaillées de la pièce inspectée.
- Un éclairage spécialisé pour rendre les défauts recherchés visibles.
- Un logiciel de vision industrielle pour traiter les images et évaluer les critères d’inspection.
- Une reconnaissance des défauts par IA, lorsque cela convient, pour classer des anomalies complexes ou variables.
- Un système de manutention et de tri automatique lorsque la machine d’inspection est intégrée à une ligne de production.
Les capacités réelles de détection dépendent notamment de la taille et du contraste du défaut, de la réflectivité de la surface, du matériau, du positionnement de la pièce, de la résolution optique, de l’éclairage et de l’algorithme d’inspection. Chaque application doit être validée à l’aide d’échantillons représentatifs et de critères d’acceptation convenus.
1. Pourquoi la détection des défauts de surface est-elle importante en production ?
Les défauts de surface peuvent affecter l’aspect du produit, l’assemblage, l’étanchéité, la résistance à la corrosion, la tenue en fatigue et la fiabilité globale. Les conséquences dépendent du composant, de l’emplacement et de la gravité du défaut ainsi que de l’utilisation prévue.
Par exemple, une rayure sur un boîtier plastique à vocation esthétique peut nuire à son apparence, tandis qu’une fissure sur une pièce métallique porteuse peut signaler un problème structurel plus sérieux. Un défaut sur une surface d’étanchéité en caoutchouc peut compromettre l’étanchéité même s’il est difficile à voir sous un éclairage ordinaire.
Les contrôles manuels et les inspections par échantillonnage peuvent être insuffisants lorsque de grandes quantités de pièces doivent respecter des exigences de qualité constantes.
L’inspection automatisée des surfaces aide les fabricants à :
- Inspecter les pièces de manière plus cohérente.
- Détecter les défauts spécifiés avant l’expédition ou l’assemblage.
- Réduire la dépendance aux contrôles visuels manuels répétitifs.
- Séparer automatiquement les pièces défectueuses lorsqu’un système de tri est intégré.
- Enregistrer les résultats d’inspection pour faciliter l’analyse qualité, si la journalisation des données est configurée.
- Repérer les récurrences de défauts pouvant révéler des problèmes en amont du processus de production.
L’inspection optique automatisée ne remplace toutefois pas toutes les méthodes de contrôle qualité. Les fissures internes, les défauts sous la surface, la composition des matériaux et les autres caractéristiques qui ne sont pas optiquement observables peuvent nécessiter des essais non destructifs ou des méthodes de mesure spécialisées.
2. Défauts de surface couramment détectés par vision industrielle
La première étape de la conception d’une machine de détection des défauts de surface consiste à définir les défauts importants pour le produit concerné.
Les différents défauts présentent des caractéristiques visuelles différentes. Certains apparaissent sous forme de lignes sombres ou brillantes ; d’autres ressemblent à des zones irrégulières, à des changements de texture, à des pertes de matière ou à des variations de couleur.
2.1 Rayures et marques d’abrasion
Les rayures sont des marques étroites qui modifient l’aspect initial d’une surface. Elles peuvent résulter de la manutention, de l’usinage, du frottement, du transport ou du contact entre composants.
Les cibles d’inspection peuvent comprendre :
- Les rayures linéaires sur les surfaces métalliques.
- Les marques d’abrasion sur les pièces polies.
- Les rayures sur les pièces revêtues ou peintes.
- Les rayures esthétiques sur les boîtiers en plastique.
- Les marques directionnelles qui diffèrent de l’état de surface attendu.
La détection est plus difficile lorsque la rayure est peu profonde ou que sa réflectivité est proche de celle de la surface environnante. Selon le matériau, un éclairage rasant, un éclairage en champ sombre ou plusieurs directions d’éclairage peuvent améliorer sa visibilité.
2.2 Fissures et ruptures de surface
Les fissures peuvent apparaître sous forme de lignes fines, de motifs ramifiés ou de discontinuités irrégulières.
Les applications peuvent inclure le contrôle de composants métalliques, de pièces en plastique moulé, de composants en caoutchouc et d’autres produits pour lesquels les fissures de surface constituent un défaut qualité défini.
La vision par IA peut aider à reconnaître des motifs de fissuration complexes lorsque des images d’apprentissage représentatives sont disponibles. La détection dépend toutefois de la visibilité de la fissure dans les images acquises. Les fissures sous la surface ou invisibles optiquement nécessitent une méthode de contrôle adaptée.
2.3 Bosses, piqûres et enfoncements
Les bosses et les piqûres produisent des modifications localisées de la forme ou de l’apparence de la surface. Elles peuvent apparaître lors du formage, de l’usinage, de la manutention ou du traitement des matériaux.
La vision industrielle peut identifier ces défauts à partir des variations d’ombrage, de contour, de réflexion ou de texture.
Pour les pièces métalliques réfléchissantes, la disposition de l’éclairage est particulièrement importante : un même enfoncement peut présenter un aspect très différent selon l’angle d’éclairage.
Si la profondeur du défaut doit être mesurée quantitativement, un système de vision 3D ou une autre technologie de métrologie appropriée peut être nécessaire.
2.4 Bavures et excès de matière
Les bavures sont des projections de matière indésirables qui peuvent subsister après l’usinage, l’emboutissage, le perçage ou la découpe. Un excès de matière peut gêner l’assemblage ou créer des arêtes coupantes.
L’inspection par vision peut détecter les bavures visibles le long des arêtes, des trous, des fentes ou des surfaces usinées. L’angle de caméra et la résolution doivent être adaptés à la taille et à l’emplacement de la bavure.
Pour les bavures très petites ou les défauts masqués par la géométrie de la pièce, des vues supplémentaires ou des méthodes de mesure spécialisées peuvent être nécessaires.
2.5 Défauts de revêtement, de placage et de couleur
Les opérations de finition de surface peuvent produire différents défauts, notamment :
- Une couverture de revêtement irrégulière.
- Une décoloration ou des variations de couleur.
- Des cloques et un décollement visible.
- Des taches et des contaminations.
- Des dommages localisés au revêtement.
- Des traces d’oxydation ou de corrosion.
Les caméras couleur, l’éclairage contrôlé et la classification par IA peuvent être utiles lorsque les défauts se distinguent par leur couleur ou leur apparence. Les revêtements métalliques et brillants exigent souvent une gestion précise des reflets afin de différencier les défauts réels des variations normales d’éclairage.
2.6 Particules étrangères et contamination de surface
La poussière, les taches d’huile, les fibres, les particules métalliques et d’autres contaminants peuvent affecter l’apparence ou le fonctionnement du produit.
La possibilité de détecter une contamination dépend de sa taille, de sa couleur, de son contraste, de son emplacement et du matériau sous-jacent. Les surfaces transparentes, translucides, sombres ou très réfléchissantes peuvent nécessiter des configurations optiques spécifiques.
Tableau de référence des défauts de surface
| Type de défaut | Caractéristique visuelle typique | Approche d’inspection possible |
|---|---|---|
| Rayures | Marques linéaires ou changements de réflexion | Éclairage directionnel, prises de vue sous plusieurs angles, classification par IA |
| Fissures | Lignes fines ou discontinuités irrégulières | Imagerie haute résolution, éclairage contrôlé, reconnaissance par IA |
| Bosses et piqûres | Changements localisés d’ombrage ou de contour | Éclairage oblique, analyse de contour ou mesure 3D |
| Bavures | Projections le long des arêtes ou des trous | Imagerie des arêtes, analyse de silhouette, vues multiples |
| Défauts de revêtement | Variations de couleur, de texture ou de couverture | Éclairage contrôlé, imagerie couleur, classification par IA |
| Contamination | Particules étrangères, taches ou zones inhabituelles | Éclairage renforçant le contraste et classification d’image |
Ces approches sont des possibilités et non des capacités garanties. La configuration appropriée doit être confirmée pour la pièce cible et ses critères d’acceptation.
3. Comment fonctionne une machine de détection des défauts de surface ?
Un système automatisé d’inspection des surfaces associe l’acquisition d’images, l’analyse des défauts et une décision qualité. En production, il peut également intégrer l’alimentation automatique, le positionnement des pièces, le tri et la collecte de données.
Étape 1 : alimentation et positionnement des pièces
Le composant est transféré vers la station d’inspection par un mécanisme de manutention adapté.
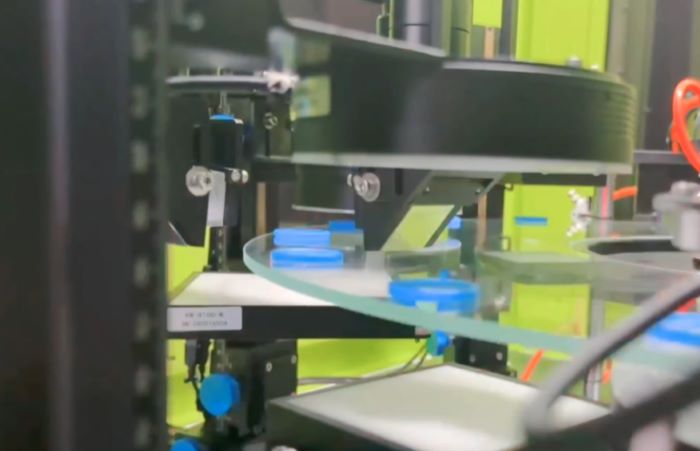
Selon le produit, il peut s’agir d’un alimentateur vibrant, d’un convoyeur, d’une table d’indexage, d’un disque en verre, d’un dispositif rotatif ou d’un système de manutention personnalisé.
Un positionnement stable est important, car les changements d’orientation ou de distance peuvent modifier l’image acquise et réduire la régularité de l’inspection.
Pour les composants à géométrie complexe, le système de manutention doit exposer les surfaces à contrôler.
Étape 2 : choix des caméras et des objectifs
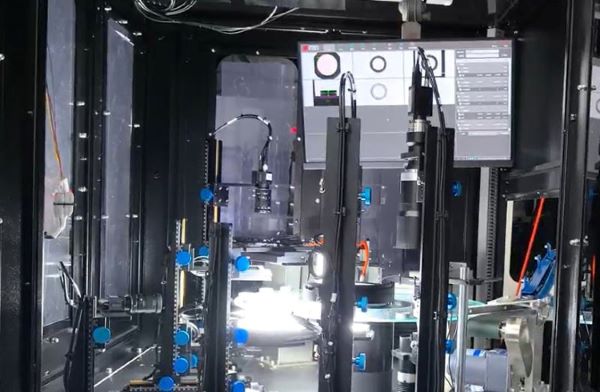
Les caméras industrielles capturent les images du produit. Le choix de l’objectif détermine le champ de vision, la distance de travail, la résolution optique et la perspective.
Un système peut utiliser :
- Des caméras matricielles pour photographier des pièces positionnées individuellement.
- Des caméras linéaires pour les déplacements continus ou certaines applications de grande surface.
- Plusieurs caméras pour obtenir des vues de dessus, de dessous, latérales ou obliques.
- Des configurations optiques spécialisées pour les petits détails ou les matériaux réfléchissants.
La résolution requise doit être calculée à partir de la taille minimale du défaut pertinent et de la tolérance d’inspection. Le nombre de mégapixels, à lui seul, ne permet pas de déterminer si un défaut sera détecté de manière fiable.
Étape 3 : éclairage et acquisition d’images
L’éclairage est l’un des facteurs les plus importants pour l’inspection des défauts de surface.
Un défaut invisible sous un éclairage frontal uniforme peut devenir évident sous un éclairage rasant. À l’inverse, les reflets d’une surface métallique polie peuvent masquer une rayure ou créer un faux signal de défaut.
Les options courantes comprennent :
- Éclairage en champ clair : utile pour l’apparence générale de la surface et de nombreuses caractéristiques dimensionnelles.
- Éclairage en champ sombre : peut mettre en évidence les rayures, les arêtes et les discontinuités de surface qui diffusent la lumière.
- Éclairage en dôme : fournit un éclairage plus diffus pour les surfaces réfléchissantes ou courbes.
- Rétroéclairage : utile pour les silhouettes, les trous, les contours et certains contrôles dimensionnels.
- Éclairage coaxial : adapté à certaines surfaces planes et réfléchissantes ainsi qu’à des configurations optiques spécifiques.
Aucun type d’éclairage ne convient à tous les défauts. Les ingénieurs évaluent généralement plusieurs configurations à l’aide d’échantillons réels, conformes et défectueux.
Étape 4 : traitement d’image et analyse des défauts par IA
Après l’acquisition, le logiciel analyse les données capturées selon les exigences d’inspection.
Selon l’application, le système peut utiliser la vision industrielle conventionnelle, l’apprentissage profond ou une combinaison des deux.
Les algorithmes conventionnels sont souvent efficaces pour les caractéristiques clairement définies, telles que les arêtes, les dimensions, les motifs et les défauts prévisibles.
Les modèles d’IA peuvent être utiles lorsque les défauts varient en forme, en texture, en apparence ou en position et sont difficiles à décrire avec des règles fixes de traitement d’image.
Selon la logique de décision configurée, le système peut classer une pièce comme conforme, défectueuse ou nécessitant un contrôle complémentaire.
Étape 5 : décision qualité et tri automatique
Le résultat de l’inspection est transmis au système de commande de la machine.
Dans une machine d’inspection intégrée, le système peut actionner un éjecteur, un jet d’air, un déviateur mécanique ou un autre mécanisme afin de séparer les pièces défectueuses des pièces conformes.
Selon l’application, les pièces peuvent être réparties en plusieurs catégories :
- Produits conformes.
- Pièces rejetées pour défaut de surface.
- Pièces rejetées pour défaut dimensionnel.
- Pièces nécessitant une nouvelle inspection.
Une synchronisation correcte entre l’acquisition des images, le suivi des pièces et le mécanisme de tri est essentielle pour éviter de rejeter le mauvais composant.
Étape 6 : données d’inspection et amélioration du processus
Lorsque l’enregistrement des données est prévu, le système peut consigner le nombre de pièces inspectées, les catégories de défauts, les taux de rejet et certaines images.
Ces données aident les équipes qualité à repérer les défauts récurrents, à examiner les changements de production et à évaluer l’efficacité des actions correctives.
Avec une intégration adaptée, les résultats peuvent également être transmis à un système d’information d’usine ou à un système MES (Manufacturing Execution System).
4. Détection des défauts par IA ou vision industrielle traditionnelle
La vision industrielle traditionnelle et l’inspection par IA sont des technologies complémentaires. Le meilleur choix dépend des caractéristiques des défauts, des données d’image disponibles, des taux d’erreur acceptables et des conditions de production.
La vision traditionnelle s’appuie généralement sur des règles explicites, des seuils, des mesures géométriques ou des caractéristiques d’image. L’apprentissage profond apprend des motifs à partir d’exemples et peut être utile lorsque l’apparence des surfaces conformes et défectueuses est complexe ou variable.
| Critère | Vision industrielle traditionnelle | Inspection par vision IA |
|---|---|---|
| Principe | Règles explicites et opérations de traitement d’image | Motifs appris à partir de données d’image représentatives |
| Mesure géométrique | Bien adaptée aux arêtes et caractéristiques clairement définies | Peut compléter les algorithmes de mesure ; les mesures doivent toujours être validées |
| Défauts répétitifs à fort contraste | Souvent efficace | Peut également être efficace |
| Apparence de surface complexe | Peut nécessiter un réglage important des règles | Peut gérer certaines variations visuelles complexes |
| Nouveaux types de défauts | Peuvent nécessiter de nouvelles règles ou de nouveaux seuils | Peuvent nécessiter de nouveaux exemples, une annotation et une validation du modèle |
| Besoins en données | Souvent centrés sur le réglage optique et les règles conçues | Nécessitent généralement des données représentatives d’apprentissage et de validation |
| Interprétabilité | Les règles individuelles peuvent être examinées directement | Les décisions du modèle peuvent être moins faciles à interpréter |
| Critère de choix | Défauts prévisibles et mesures clairement définies | Motifs de défaut variables bénéficiant de caractéristiques visuelles apprises |
L’IA ne garantit pas automatiquement une meilleure précision. Les performances dépendent de la qualité des images, des données d’apprentissage, de la variabilité des défauts, de la configuration du modèle et de la validation dans des conditions réelles de production.
Une approche hybride peut être particulièrement efficace : utiliser la vision conventionnelle pour les mesures dimensionnelles et les contrôles géométriques déterministes, et l’IA pour la classification de défauts de surface complexes.
5. Comment inspecter les surfaces métalliques réfléchissantes ?
Les matériaux réfléchissants comptent parmi les cibles les plus difficiles pour la détection optique des défauts.
L’acier poli, l’aluminium, les fixations plaquées et les pièces métalliques usinées peuvent réfléchir les objets et les sources lumineuses environnants. Une rayure peut donc apparaître brillante sous un angle d’éclairage et presque disparaître sous un autre.
Une conception d’inspection fiable doit prendre en compte les facteurs suivants.
Maîtriser l’environnement lumineux
Utilisez un éclairage contrôlé pour réduire les reflets indésirables et faire ressortir le défaut recherché.
Selon la surface, les ingénieurs peuvent évaluer un éclairage rasant, diffus, coaxial ou multidirectionnel.
Capturer plusieurs vues si nécessaire
Une seule caméra peut ne pas révéler les défauts présents sur toutes les faces d’un composant courbe ou complexe.
Des caméras supplémentaires ou la rotation de la pièce peuvent améliorer la couverture, à condition de conserver une résolution suffisante et un temps d’inspection compatible avec la cadence.
Distinguer la texture normale des véritables défauts
Les marques d’usinage, les motifs de brossage, le grain et la texture normale peuvent ressembler à des rayures.
Les modèles d’IA peuvent aider à distinguer les défauts spécifiés des variations acceptables lorsque les échantillons d’apprentissage et de validation représentent les conditions réelles de production.
Valider les variations réelles de production
Les essais doivent inclure des pièces issues de différents lots, les états de surface attendus et les variations normales du processus.
Cela permet de déterminer si le système détecte les défauts ciblés sans rejeter une proportion excessive de pièces conformes.
6. Quels secteurs utilisent les machines de détection des défauts de surface ?
L’inspection des surfaces est pertinente dès lors que l’apparence, l’intégrité du matériau ou l’état de surface fait partie des critères d’acceptation d’un produit.
Composants automobiles
Les pièces automobiles en métal et en plastique peuvent être contrôlées pour détecter les rayures, fissures, bosses, bavures, défauts de moulage et irrégularités de revêtement.
Les applications peuvent inclure les fixations, axes de piston, connecteurs, clips, boîtiers et autres composants de précision.
Découvrez les machines d’inspection de pièces automobiles Openex.
Fixations et quincaillerie métallique
Les vis, boulons, écrous et fixations spéciales peuvent nécessiter un contrôle des dommages sur la tête, des rayures, des fissures, des défauts de placage, des caractéristiques incomplètes et des écarts dimensionnels.
L’inspection de surface peut être combinée à des contrôles du filetage et des dimensions dans un système configuré à cet effet.
Découvrez la machine d’inspection de fixations Openex.
Composants en caoutchouc et en plastique
Les joints en caoutchouc, joints toriques (O-rings), pièces en plastique moulé et composants composites peuvent nécessiter la détection de fissures, coupures, bavures de moulage, contaminations, décolorations ou manques de matière.
Les matériaux souples peuvent se déformer pendant la manutention ; la présentation des pièces et les critères d’inspection doivent donc être conçus en conséquence.
Découvrez les solutions Openex d’inspection des pièces en caoutchouc et en plastique.
Électronique et composants semi-conducteurs
Les composants électroniques peuvent être inspectés pour détecter les rayures, fissures, contaminations, ébréchures, décolorations de surface et autres défauts visibles.
Les petites caractéristiques et les surfaces réfléchissantes peuvent nécessiter une optique spécialisée, un éclairage contrôlé et une acquisition d’image soigneusement validée.
Découvrez les machines d’inspection des semi-conducteurs Openex.
7. Détection des défauts de surface et contrôle dimensionnel : quelles différences ?
La détection des défauts de surface et le contrôle dimensionnel sont des opérations liées, mais distinctes.
La détection des défauts de surface détermine si un composant présente des caractéristiques visuelles indésirables, telles qu’une rayure, une fissure, une tache ou une piqûre.
Le contrôle dimensionnel mesure les caractéristiques géométriques telles que la longueur, la largeur, le diamètre, la position des trous, le contour ou l’épaisseur, puis compare les résultats aux tolérances spécifiées.
Un système d’inspection combiné peut effectuer les deux tâches si la disposition des caméras, l’optique, l’étalonnage, le logiciel et le système de manutention répondent aux exigences.
Par exemple, une pièce métallique automobile peut devoir satisfaire à la fois un contrôle de surface visant à détecter les rayures et un contrôle dimensionnel du diamètre extérieur.
Cependant, la seule détection des défauts de surface ne garantit pas la précision dimensionnelle, et un système de mesure dimensionnelle ne détecte pas nécessairement toutes les anomalies de surface.
Pour les applications exigeant les deux capacités, définissez séparément les tolérances dimensionnelles et les critères d’acceptation de surface avant de choisir la configuration.
8. Comment choisir la bonne machine de détection des défauts de surface ?
Le choix d’une machine doit commencer par les exigences d’inspection, et non uniquement par la caméra ou la technologie d’IA.
1. Définir les défauts ciblés
Énumérez chaque type de défaut et précisez sa taille minimale pertinente, son emplacement, sa gravité et les critères d’acceptation.
Si possible, fournissez des exemples de pièces conformes et défectueuses.
2. Identifier le matériau et l’état de surface
Le métal, le plastique, le caoutchouc, la céramique, le verre et les matériaux revêtus interagissent différemment avec la lumière.
La conception d’inspection doit tenir compte de la réflectivité, de la transparence, de la couleur, de la texture et des variations de surface attendues.
3. Déterminer la couverture d’inspection requise
Identifiez les surfaces à inspecter : dessus, dessous, côtés, arêtes, trous, rainures ou autres caractéristiques.
La machine peut nécessiter plusieurs caméras, la rotation des pièces, des montages spéciaux ou des stations d’inspection supplémentaires.
4. Définir la cadence de production
Précisez le nombre de pièces par minute ou par heure requis, en tenant compte des variations normales de production et des contraintes de manutention en aval.
La vitesse d’inspection doit être validée sur le système complet, et non déduite uniquement de la cadence théorique d’acquisition de la caméra.
5. Établir les critères de détection et de faux rejet
Définissez les performances de détection acceptables ainsi que le taux maximal de faux rejets toléré.
Un faux rejet se produit lorsqu’une pièce conforme est classée à tort comme défectueuse. Un défaut manqué se produit lorsqu’une pièce défectueuse est acceptée à tort.
Ces deux paramètres doivent être mesurés à l’aide d’échantillons représentatifs et de procédures d’essai convenues.
6. Évaluer les besoins d’intégration
Déterminez si le système doit inclure l’alimentation automatique, le tri, le changement de recette, les enregistrements d’inspection, la lecture de codes-barres ou la connexion à un MES.
Les exigences d’intégration influencent l’implantation de la machine, la conception des commandes, le temps de cycle et le coût total du projet.
7. Demander un essai de faisabilité sur échantillons
Une évaluation pratique doit utiliser des composants réels, des défauts représentatifs et des critères d’acceptation convenus.
L’évaluation doit documenter :
- Les défauts pouvant être détectés.
- Les surfaces couvertes et les zones non visibles.
- La cadence atteignable avec la configuration proposée.
- Les performances de détection et les faux rejets sur l’échantillon d’essai.
- Les capacités de mesure, le cas échéant.
- Les besoins de manutention, de tri et d’intégration.
Cette démarche constitue une base de sélection plus fiable que la seule comparaison des résolutions de caméra annoncées ou des fonctions d’IA.
9. Quels facteurs déterminent le coût d’une machine de détection des défauts de surface ?
Le coût d’une machine d’inspection automatisée dépend de l’application et du niveau de personnalisation nécessaire.
Les principaux facteurs de coût comprennent :
- La géométrie et le matériau de la pièce.
- Le nombre et le type de défauts à détecter.
- La configuration des caméras, des objectifs et de l’éclairage.
- Le nombre de vues ou de stations d’inspection.
- La cadence de production requise.
- Le développement et la validation du modèle d’IA.
- Les mécanismes d’alimentation et de tri automatique.
- La traçabilité et l’intégration aux systèmes d’usine.
- L’installation, la mise en service et l’assistance continue.
Un système inspectant une seule surface visible d’un composant stable peut avoir des exigences très différentes d’une machine contrôlant toutes les faces d’une petite pièce réfléchissante à grande vitesse.
Pour obtenir une proposition pertinente, fournissez le plan de la pièce, des images d’échantillons, les défauts recherchés, la cadence de production et la couverture d’inspection requise.
10. Foire aux questions
Qu’est-ce qu’une machine de détection des défauts de surface ?
Il s’agit d’un système d’inspection optique automatisé qui utilise des caméras, un éclairage et un logiciel d’analyse d’image pour identifier des imperfections telles que les rayures, fissures, bosses, piqûres, taches et défauts de revêtement.
L’IA peut-elle détecter les rayures et les fissures sur des pièces métalliques ?
L’IA peut classer les rayures et fissures visibles si le système optique capture suffisamment d’informations et si le modèle a été correctement entraîné et validé. La détectabilité dépend de la taille du défaut, du contraste, de l’état de surface, de l’éclairage et de la résolution de la caméra. Les défauts sous la surface peuvent nécessiter d’autres méthodes d’inspection.
Quelle est la différence entre l’inspection par IA et la vision industrielle traditionnelle ?
La vision industrielle traditionnelle utilise généralement des règles configurées, des seuils et des algorithmes géométriques. L’inspection par IA apprend des motifs visuels à partir d’exemples et peut être utile pour des défauts complexes ou variables. Les deux approches peuvent être combinées dans un même système.
Une seule machine peut-elle détecter les défauts de surface et les erreurs dimensionnelles ?
Oui, si la machine est conçue pour les deux tâches. Les caméras, l’optique, l’éclairage, l’étalonnage et les logiciels requis dépendent des dimensions et des types de défauts à contrôler.
Une machine de détection des défauts de surface peut-elle inspecter 100 % de la production ?
Un système en ligne correctement intégré peut être conçu pour inspecter chaque pièce qui le traverse. La couverture complète et la fiabilité dépendent de la stabilité de la manutention, de la cadence, de l’accès optique et des performances d’inspection validées.
Comment inspecter les rayures sur du métal réfléchissant ?
Les surfaces métalliques réfléchissantes nécessitent souvent un éclairage contrôlé, des angles de caméra adaptés et une gestion attentive de l’éblouissement. Selon la pièce, les ingénieurs peuvent évaluer un éclairage rasant, diffus, coaxial ou multidirectionnel. La configuration doit être validée sur des échantillons réels.
Comment savoir si ma pièce convient à une inspection de surface par IA ?
Fournissez des pièces conformes représentatives, des échantillons défectueux si possible, les plans, la description des défauts, la cadence requise et les critères d’inspection. Un essai de faisabilité technique aidera à déterminer si les défauts recherchés sont optiquement détectables et quelle configuration convient.
11. Demander une solution personnalisée d’inspection des défauts de surface
Chaque composant présente des défis d’inspection différents. Un éclairage qui révèle les rayures sur de l’acier poli peut ne pas convenir au caoutchouc noir, au plastique transparent ou aux pièces moulées texturées.
Openex Automation développe des systèmes personnalisés de vision industrielle et d’inspection par IA en fonction de la géométrie du composant, du matériau, de l’état de surface, des caractéristiques des défauts, des exigences de production et des besoins d’automatisation.
Notre équipe d’ingénierie peut vous aider à évaluer :
- Si les défauts recherchés sont détectables optiquement.
- Quelle configuration de caméra et d’éclairage est adaptée.
- Si une approche par IA, par vision conventionnelle ou hybride est préférable.
- Combien de vues d’inspection sont nécessaires.
- Comment intégrer l’inspection et le tri à votre processus de production.
Vous souhaitez évaluer votre composant ? Envoyez-nous le plan de la pièce, des photographies, des échantillons de défauts et la cadence de production visée.
Contactez Openex Automation pour discuter de vos exigences d’inspection de surface et demander une proposition technique personnalisée.
E-mail : sales-auto@openex.com.cn
Téléphone : +86 186 5928 0806
Les performances finales de détection et la cadence doivent être confirmées par des essais propres à l’application.